关于我
我正在寻找算法/研究岗位,重点关注三维感知与具身智能,以及相关技术在真实物理系统中的落地。我是方子(Zi Fang),上海交通大学机械与动力工程学院机器人研究所机械工程博士生,预计 2026 年 12 月毕业。
下载公开版简历(PDF)邮件联系Google Scholar
研究方向
我的博士论文《甲状腺超声神经场三维重建与穿刺规划系统研究》以自由手超声为实验载体,研究从不规则二维观测到连续三维空间的感知方法:以声学尺度与成像条件约束神经场,通过位姿—表征联合优化对齐多次扫查,再从多视角语义恢复组织结构与有限针段。我关注这些方法如何与定位、标定和交互软件衔接,形成可验证的空间感知系统。
三维感知与连续表征
研究多传感器位姿估计、2D/3D 配准、NeRF/3DGS、连续神经场与三维语义重建。
具身空间智能
把图像、位姿、连续场景表征与组织—器械几何统一到可供机器人理解、规划和执行的空间坐标中。
机器人系统与自主规划
研究学习引导的路径规划、机器人机构与状态感知,并在真实物理任务中验证感知、规划与执行闭环。
- 3D Perception
- Embodied Intelligence
- Multi-sensor Fusion
- Neural Fields
- Robot Planning
- Robot Learning
研究问答
部署了接入本地资料静态检索与RAG的聊天机器人,可以询问我的研究方向、项目内容等等。
项目经历
我的项目沿着“多传感状态感知—位姿与形变优化—连续三维表征—规划与物理执行”的技术链展开。以下四条主线与简历中的项目经历保持一致,并以自由手超声和小型机器人系统作为具体实验载体。
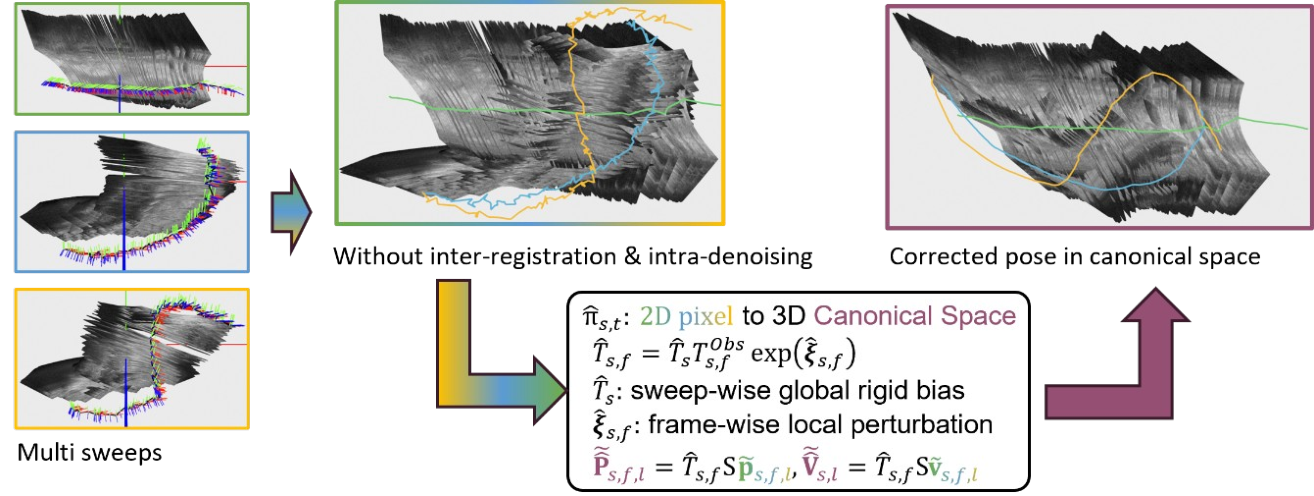
器械、影像位姿估计与位姿、形变、表征联合优化的 2D/3D 可变形配准
以双目近红外定位、N 线探头标定和针尖枢轴标定建立探头—图像、针具—针尖两条空间参照。博士论文将多扫查误差分为 sweep 级刚性偏差与 frame 级局部扰动,通过分层匹配和不确定性加权约束整体对齐。
Lie 群 B 样条、统计—运动正则与连续轨迹自蒸馏约束局部更新,并与神经场联合优化规范空间表征。相关项目还探索 IMU 融合、受力条件 Morph 场与 NeRF/3DGS 可变形配准。
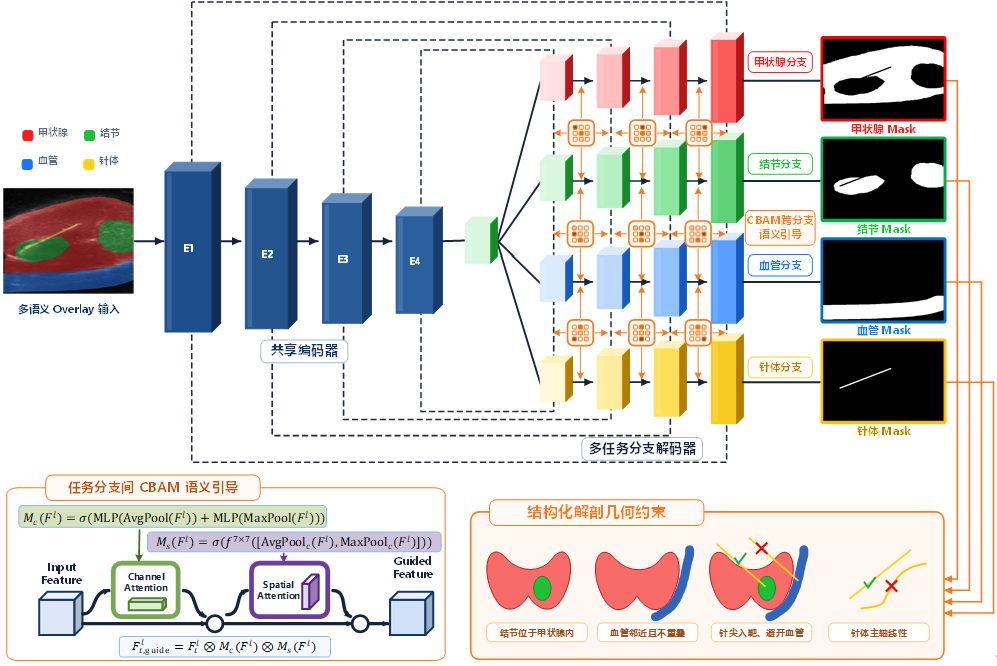
超声规范化增强与多任务二维语义分割
利用 USF-MAE 表征、UMAP 降维与随机森林进行列级有效接触筛选,确定可靠观测范围;通过 EIDC 分层有效响应补偿与采集条件模拟,将不同来源 B-mode 图像转换为更一致的规范图像域强度代理。
共享编码器与任务分支支持部分标注学习,分别通过源任务表征迁移、CBAM 语义引导与解剖几何约束改善目标学习和结构一致性。未标注类别不作为背景参与监督,为多视角三维建模提供条件明确的二维语义观测。
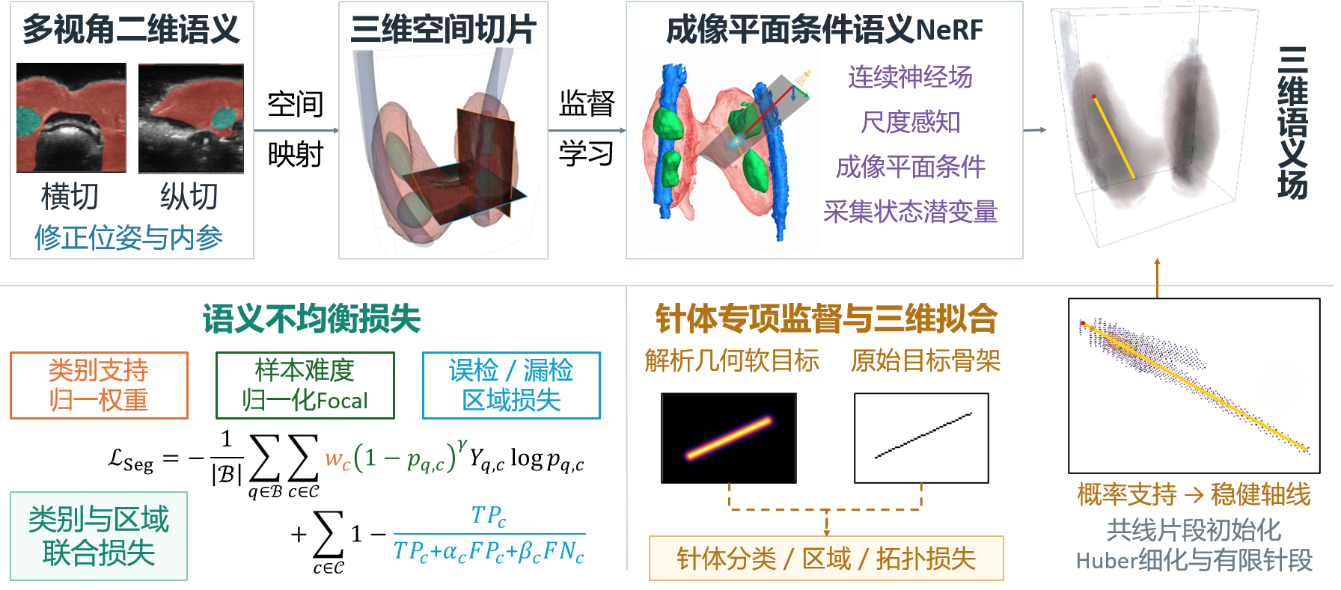
NeRF/3DGS 和声学物理先验的三维逆渲染与语义场
从位姿—图像对学习连续三维表征,以有限声学足迹、尺度感知编码和成像平面条件描述不规则采样,再结合瑞利散射与方向参数化反射进行可微渲染。博士论文以连续神经场展开验证,相关项目也探索 3DGS 表征。
语义场以位置、尺度、方向及采集状态描述多视角观测,将解剖归属与针体占据分开学习,并通过软几何目标、拓扑约束和稳健拟合恢复有限针段。采集标定、二维语义、序列配准、三维重建与针体分析集成为四个工作台,连接空间表征与交互验证。
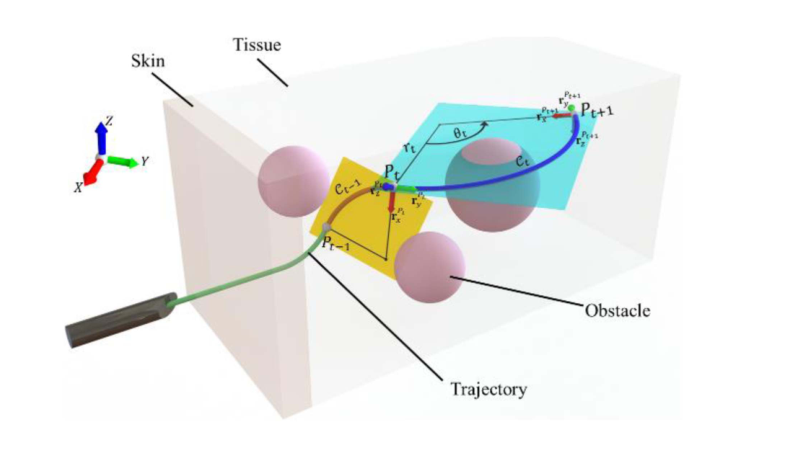
折纸穿刺手术机器人与穿刺路径规划
设计面向头颈部穿刺的小尺寸五自由度机器人,以折纸支链构成上层三自由度并联机构,并与下层五杆二自由度机构组合,在紧凑尺寸内实现入针位姿调节。
路径规划面向多组织三维解剖场景:BiT* 搜索满足柔性针运动约束并避开风险组织的渐近最优路径,学习模型进一步预测候选入针点与非均匀采样区域。
论文
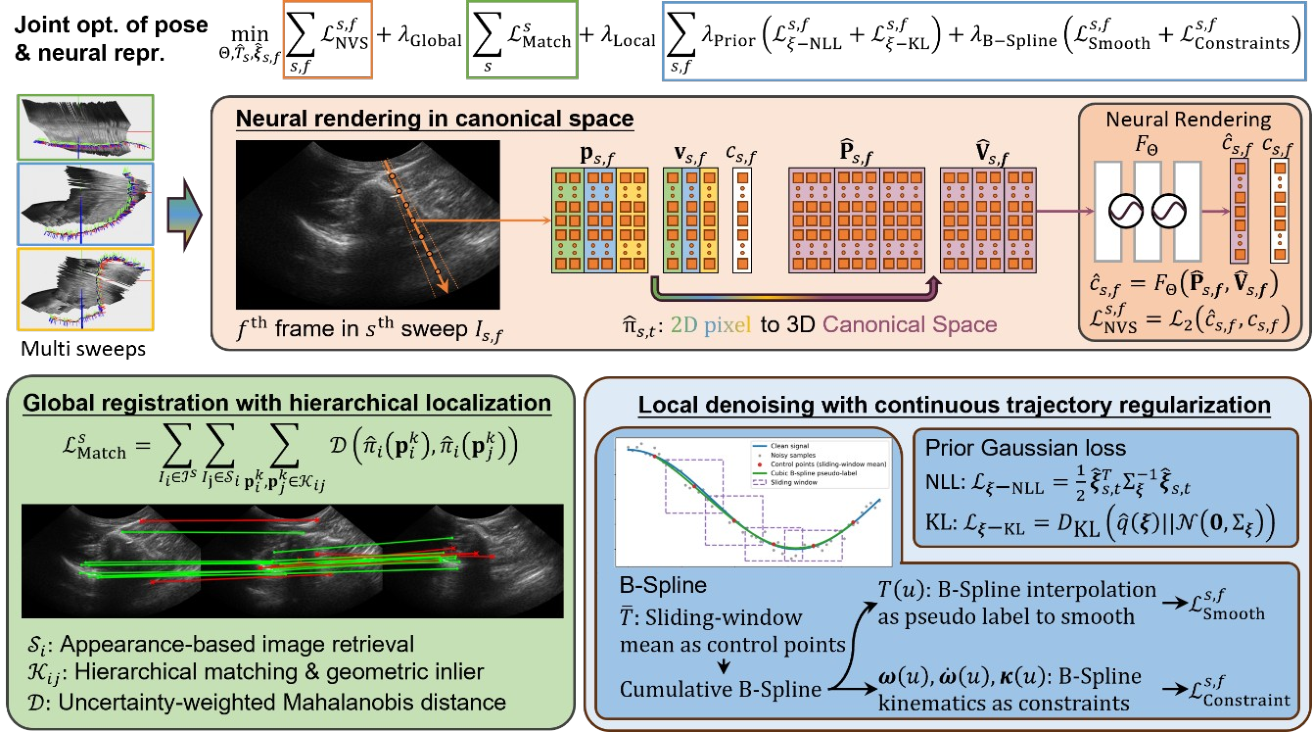
GLA-NeRF: global-local aligned neural radiance fields for multi-sweep freehand 3D ultrasound
将 sweep 级全局刚性偏差与 frame 级局部抖动分别建模,通过分层定位、连续轨迹正则和神经渲染误差共同修正多扫查位姿并学习规范空间表征。
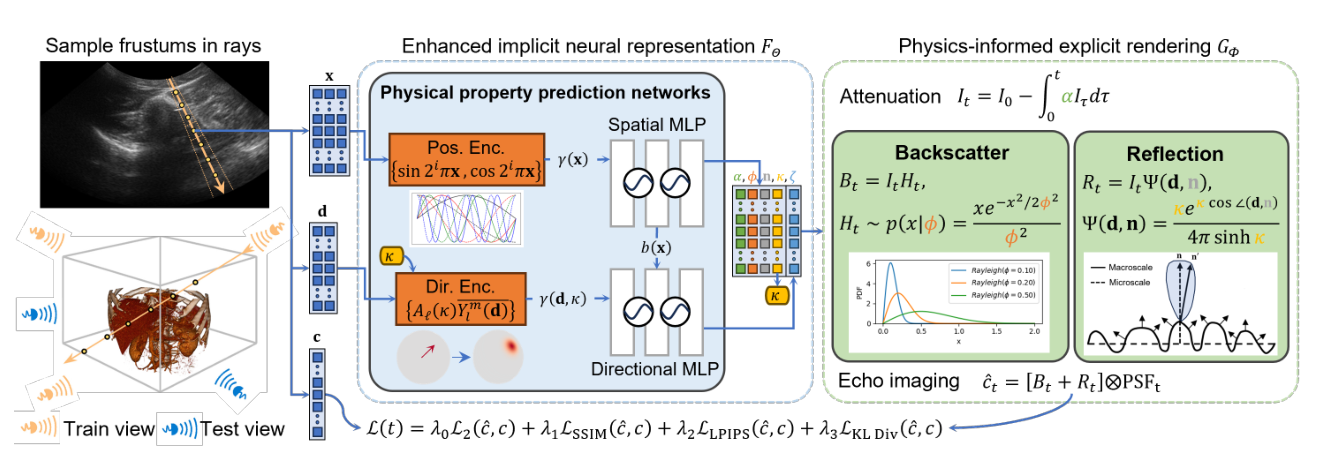
UPI-NeRF: ultrasonic-physics-informed neural radiance fields for freehand 3D ultrasound
增强隐式神经表征,并以 Rayleigh 背散射、微表面反射和方向参数化构建显式超声渲染器,使自由手三维超声的纹理、界面和视角相关外观更符合成像物理。
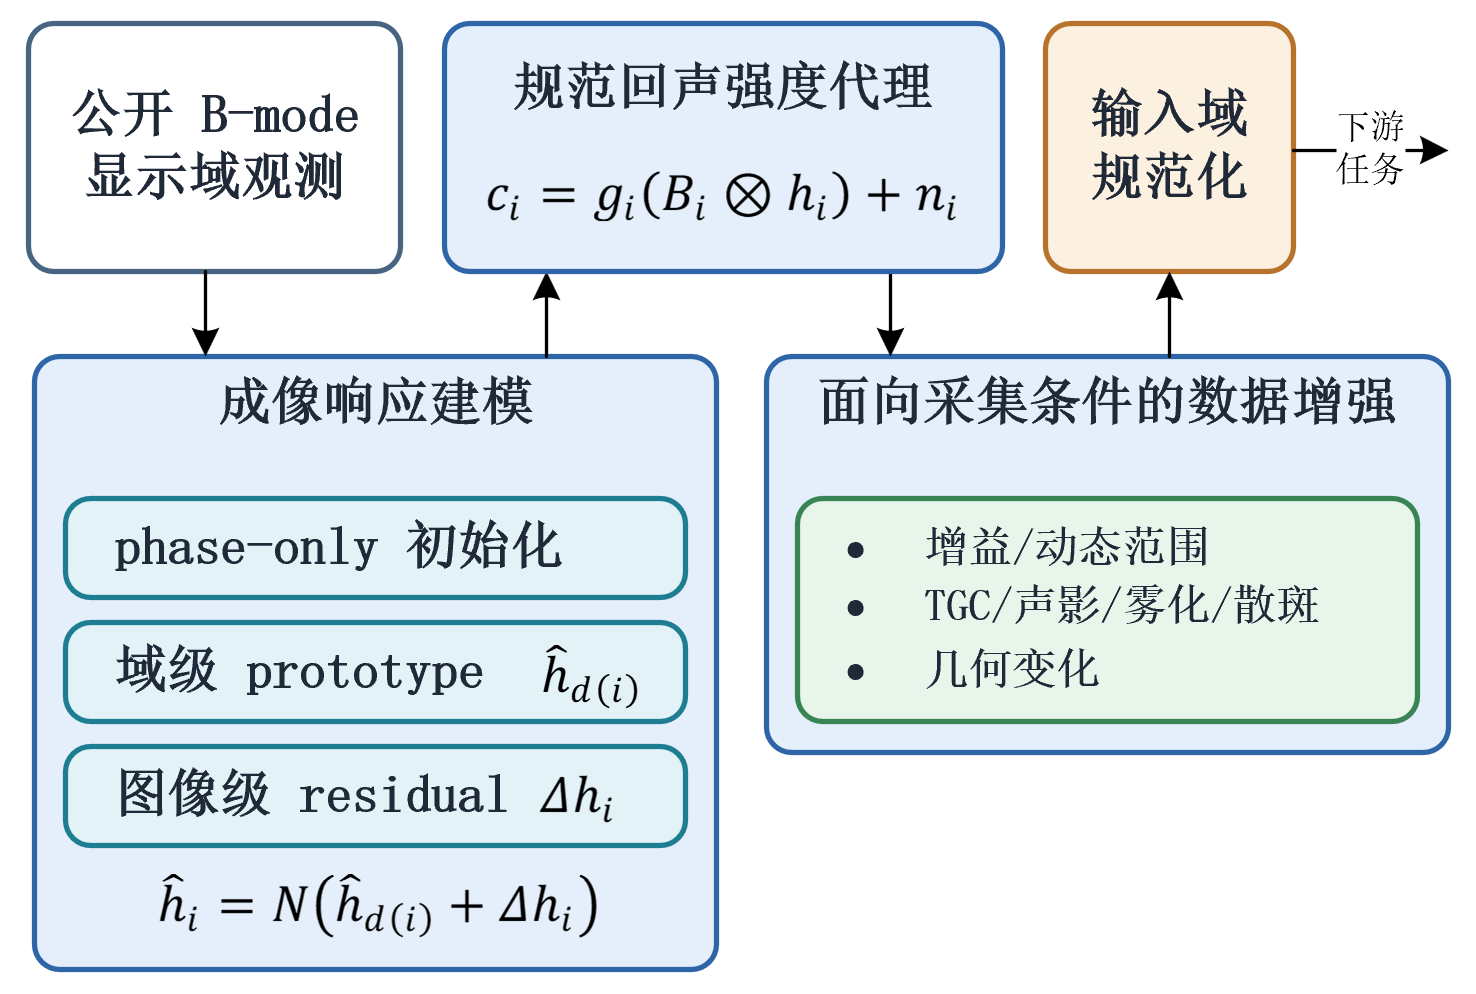
From B-Mode Images to Canonical Echo-Intensity Representations for Robust Thyroid Ultrasound Segmentation
EIDC 通过 phase-only 初始化、域级响应原型与图像级残差适配估计图像域成像响应,再结合面向采集条件的增强,将公开 B-mode 图像转换为更稳定的规范回声强度代理。
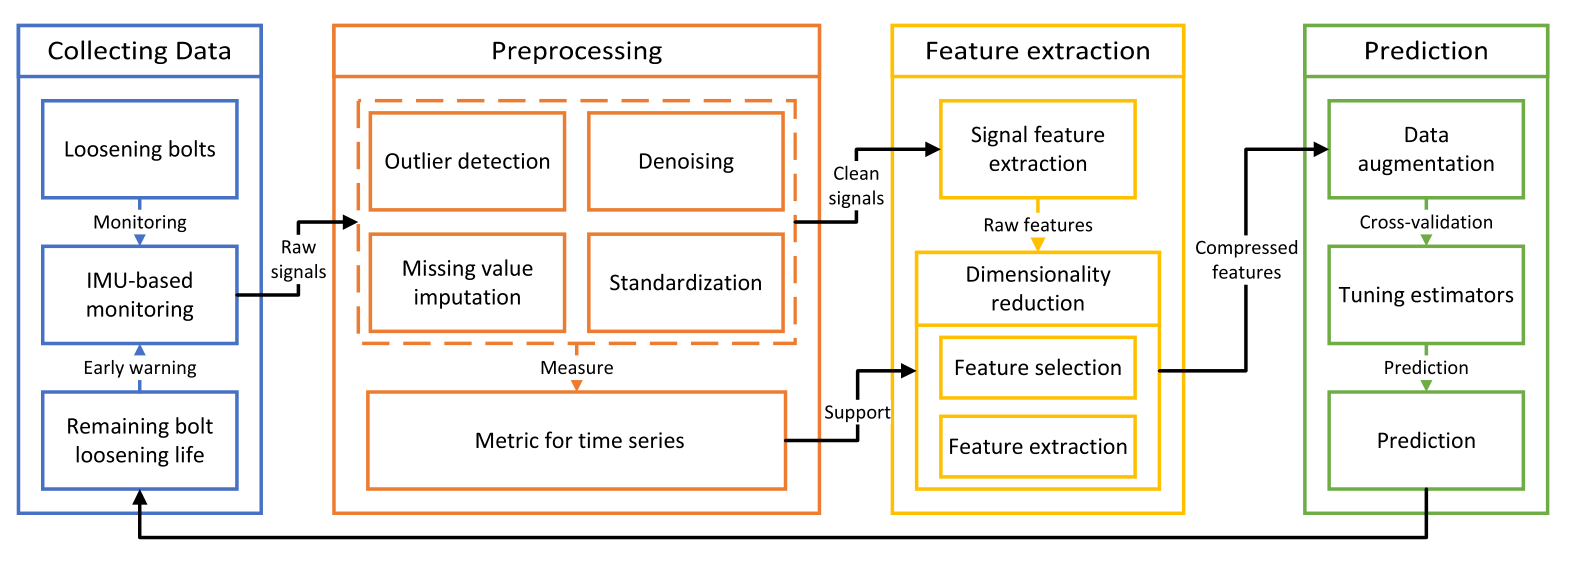
Prediction for Loosening Life of Bolted Joints Using IMUs With Dimensionality Reduction
从粘贴式 IMU 振动信号中提取多域特征,经异常处理、去噪、缺失值填补、标准化与降维后预测剩余螺栓松动寿命,为复杂装备的主动维护提供状态依据。
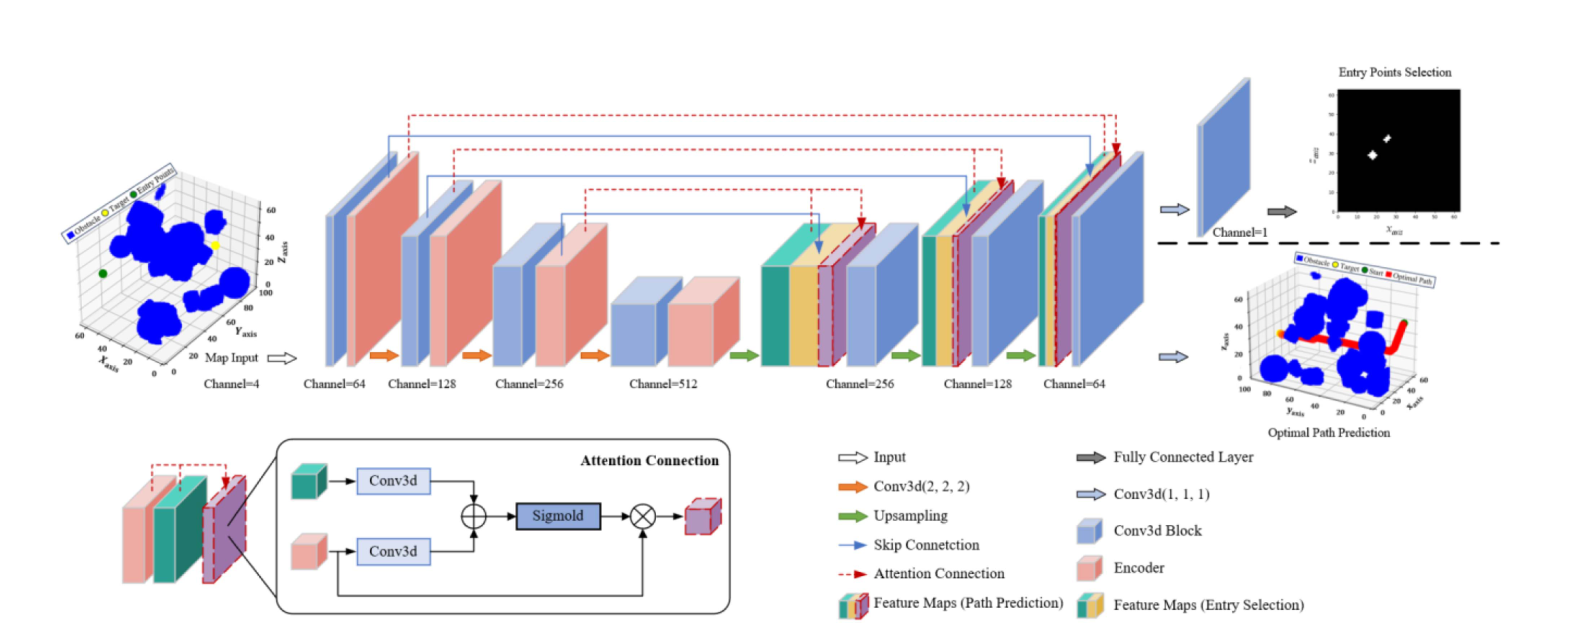
Neural-Guided RRT*: Learning-Based Planning of Entry Point and Puncture Path for Steerable Bevel-Tip Needle Insertion
使用三维 U-Net 预测候选入针点和路径概率分布,引导 RRT* 的非均匀采样,并用满足斜尖柔性针运动学约束的空间圆弧完成树扩展。
- Design, Modeling, and Validation of a 6-DoF Wearable Puncture Robot
· IEEE Robotics and Automation Letters, 2026. - Coarse-to-VoI: A Two-Stage Framework for Coronary Artery Segmentation in 3D Computed Tomography Angiography
· International Conference on Computer Vision, Image Processing and Applications, 2025. - Reinforcement Learning-Based Cooperative Fault-Tolerant Control for Multi-Actuator System With Uncertain Parameters and State Constraints
· IEEE Transactions on Aerospace and Electronic Systems, 2025. - Design and Control of a Robotic System for Coronary Interventions
· IEEE International Conference on Robotics and Biomimetics (ROBIO), 2025. - Design and Implementation of a 4-DOF Wearable Assisted Puncture Robot
· International Conference on Intelligent Robotics and Applications, 184–196, 2025. - A Novel Deep Learning Enhanced Particle Swarm Optimization for Puncture Path Planning
· International Conference on Intelligent Robotics and Applications, 166–174, 2025. - Prior skeleton based online deep reinforcement learning for coronary artery centerline extraction
· Proceedings of the Institution of Mechanical Engineers, Part H 237(5), 557–570, 2023. - Fault Diagnosis Method for Industrial Robots based on Dimension Reduction and Random Forest
· 27th International Conference on Mechatronics and Machine Vision in Practice, 2021.
教育经历
- 2021 — 2026机械工程 · 博士研究生
上海交通大学 · 机械与动力工程学院(机器人研究所)
博士论文:甲状腺超声神经场三维重建与穿刺规划系统研究 - 2017 — 2021机械工程 · 工学学士
上海交通大学 · 机械与动力工程学院
试点班 · 院优秀毕业生 - 2014 — 2017高中
宁波市镇海中学
技能
- 大模型应用
- Vibe coding、OpenClaw、RAG、Harness
- 人工智能
- PyTorch 与 Lightning(双卡部署)、TensorFlow、JAX、MATLAB 与 Simulink
- 机器人三维感知
- NeRF、3DGS、Diffusion、VLA、PyBullet 与 Isaac 机器人仿真
- 嵌入式与结构设计
- PyQt 与 C# 界面开发、STM32、Altium、CATIA 电气建模;CATIA 与 SolidWorks 结构建模、Ansys 静态仿真、Adams 动态仿真
- 外语水平
- 本科课程全英教学;CET-4 595,CET-6 547